← Back to Portfolio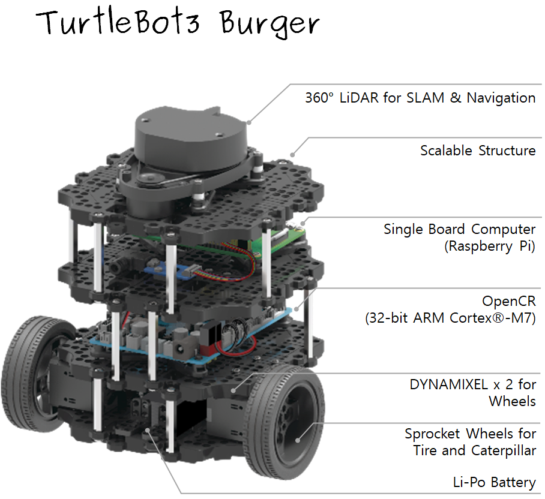
Hybrid A* algorithm for robot navigation
Developing a hybrid A* algorithm for autonomous navigation of a TurtleBot in dynamic environments.
Overview
This project demonstrates how to use Turtlebot3 for autonomous navigation in dynamic environments using a hybrid A* algorithm from simulation to real-world deployment.
Robot Setup
We use the TurtleBot3 Burger platform equipped with a LiDAR sensor for navigation.
TurtleBot3 Burger platform setup
Hybrid A* Algorithm(Sim2Real)
We implement Hybrid A, which extends grid-based A by searching over continuous robot states while incorporating kinematic constraints, enabling smoother and more feasible paths than conventional grid-based A*
Hybrid A* Algorithm visualization(Gazebo to Real-world)